Робот-собака RAIBO2: как четвероногая машина пробежала марафон на одном заряде
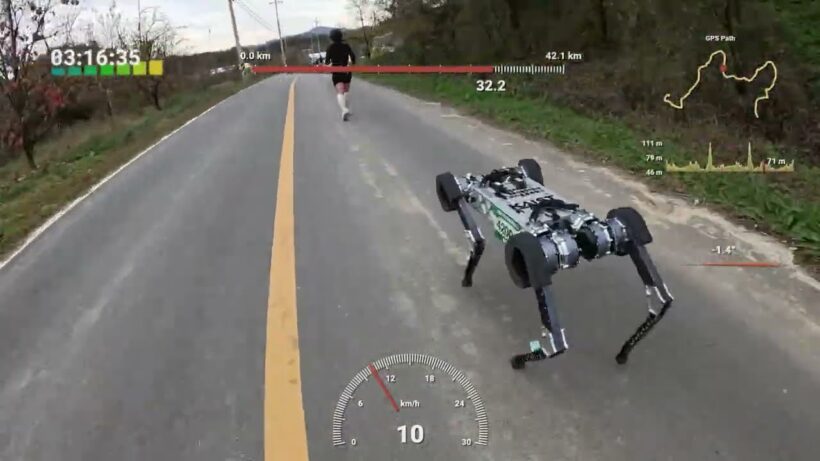
Четырёхногий робот завершил полный марафон на одном заряде батареи, преодолев 26,2 мили (42,2 километра) по холмистой трассе на общественных дорогах в Южной Корее два года назад. Теперь мы знаем гораздо больше о том, как он достиг этого рекордного подвига.
Робот, похожий на собаку, под названием RAIBO2 финишировал на 22-м ежегодном марафоне сушёной хурмы в Сангджу чуть более чем за 4 часа 19 минут. Разработчики робота говорят, что это первый четвероногий робот, завершивший официальное марафонское событие без остановки на подзарядку. Их обычно называют «роботами-собаками», потому что движение их суставов как в передних, так и в задних лапах напоминает движение собак.
Учёные изложили свои findings о подвиге робота, совершённом 17 ноября 2024 года, в исследовании, опубликованном 23 сентября в журнале Nature.
Проблема выносливости
Это достижение представляло новую веху в преодолении критического ограничения для четвероногих роботов: выносливости. Хотя четырёхногие роботы могут пересекать сложную местность, которую колёсные машины с трудом преодолевают (например, лестницы и пересечённые тропы), их выносливость была ограничена, потому что питание нескольких суставов при повторяющемся подъёме и стабилизации тела машины потребляет огромное количество энергии.
«В отличие от колёсных роботов, четвероногие непрерывно расходуют энергию в своих суставах для поддержки веса тела и несут потери кинетической энергии во время прерывистого контакта стопы с землёй», — писали исследователи в статье.
Испытание в реальных условиях
Гонка RAIBO2 была сложным испытанием в реальных условиях. Она проходила во время марафона сушёной хурмы в Сангджу, при этом робот бежал вместе с человеческими участниками. Маршрут включал два подъёма высотой 50 метров (164 фута) с уклонами до 10 градусов. Такие градиенты оказывают повышенную нагрузку на энергетические ресурсы робота, стресс-тестируя возможности управления батареей, сказали учёные.
RAIBO2 ранее пробежал маршрут длиной 26,7 мили (43 км) с GPS-наведением по плоскому спортивному полю, который он преодолел за 4 часа 40 минут на одном заряде. Однако более ранняя попытка марафона по неровной местности против других competitors была прервана примерно на отметке 23 мили (37 км) после того, как батарея робота разрядилась. Разработчики робота attributed этот недостаток частично частым изменениям темпа, когда машина пыталась подстроиться под темп nearby бегунов.
Технические решения
Чтобы компенсировать это, команда увеличила ёмкость батареи робота на 33% и доработала систему управления, включая внедрение контроля жёсткости суставов на приводе. Это позволило роботу смягчать ногу, когда ему нужно было поглотить удар, или обеспечивать стабильное, сильное отталкивание. После корректировок RAIBO2 расширил максимальную дальность до 41,6 мили (67 км) на одном заряде, хотя и на прямых путях, согласно исследователям.
Ещё одним ключевым показателем была общая стоимость транспортировки RAIBO2 — мера энергии, необходимой для перемещения тела на заданное расстояние, при этом более низкие значения указывают на меньшее потребление энергии. Исследователи сообщили, что RAIBO2 достиг общей стоимости транспортировки 0,25 по сравнению с человеческим эталоном 0,37. Исследователи сказали, что их машина была первым четвероногим роботом, превзошедшим эту цифру.
Команда attributed эту эффективность нескольким оптимизациям в программном и аппаратном обеспечении RAIBO2. Особенно важными были его лёгкие механические компоненты, способные передавать кинетическую энергию от суставов с очень малыми помехами. Они также credited схему управления двигателем с низкими потерями и, со стороны программного обеспечения, политику передвижения, специально оптимизированную для ограничения энергопотребления. Система также обучалась с использованием симуляционной среды команды под названием RaiSim, которая включает модели склонов, лестниц и обледенелых дорог.
Как и многие электромобили, RAIBO2 может восстанавливать часть заряда батареи, улавливая кинетическую энергию, особенно при движении под уклон. Эта способность позволяет ему компенсировать часть энергии, расходуемой при подъёме, хотя она не устраняет дополнительную стоимость холмистой местности.
Исследователи сказали, что RAIBO2 имеет более чем в три раза большую дальность поездки на заряд по сравнению с существующими четвероногими роботами, с общей ёмкостью батареи 2016 ватт-часов. Именно из-за этого увеличения ёмкости команда теперь оценивает, что робот может преодолеть до 15,5 мили (25 км) дальше, чем его марафонский отрезок, до общей суммы 41,6 мили (67 км).
Такая выносливость могла бы расширить роли четвероногих роботов в местах, где колёсные модели непрактичны, добавили разработчики в исследовании. Например, они могли бы быть полезны в зонах бедствий и горных районах, где достаточно мобильный, высоковыносливый робот мог бы нести камеры, датчики или коммуникационное оборудование по неровной местности.
Для индустрии это означает, что четвероногие роботы могут стать более практичными для длительных миссий. Для спасателей — возможность использовать их в местах, где другие машины не пройдут. Для учёных — новый шаг к пониманию того, как создавать энергоэффективных роботов.
Одно ясно: RAIBO2 показал, что четвероногие роботы могут быть не только ловкими, но и выносливыми. И это открывает новые возможности для их применения.
Источники: Nature, Live Science, Lee et al. (2026), Sangju Dried-Persimmon Marathon, RaiSim.