Робот-лягушка: как щёлкающие эластичные стержни позволяют миниатюрным роботам прыгать и плавать
Царство животных на протяжении многих лет влияло на конструкции роботов для решения фундаментальных задач в области движения и перемещения — от лошадей до насекомых. Теперь лягушки стали последними существами, вдохновившими робототехников.
Как показано в новом исследовании, опубликованном 18 сентября в журнале Science Advances, исследователи изучили, как скручивание изогнутых эластичных стержней может создавать «щёлкающее движение», позволяющее небольшому роботу прыгать или плавать. Этот механизм может быть использован для улучшения роботов с ограниченной мощностью и тех, которым нужно преодолевать пересечённую местность и даже воду, заявили учёные в исследовании.
Они также построили прототип для демонстрации работы. Робот размером с ладонь весит всего 3,4 унции, или примерно столько же, сколько колода игральных карт. Он движется примерно на три длины тела в секунду — запуская себя вперёд короткими прыжками.
«Более широкая возможность — позволить механике робота выполнять часть работы, которая иначе потребовала бы более крупных двигателей или более сложного управления», — сказал в заявлении Сяонань (Шон) Хуан, доцент робототехники Мичиганского университета и соавтор исследования. «Программируя, когда эластичная структура накапливает и быстро высвобождает энергию, мы можем дать небольшим роботам доступ к мощным, повторяемым движениям, не требуя постоянно высокой отдачи от двигателя», — объяснил Хуан. «В будущем этот принцип может быть полезен для роботов, которым нужно перемещаться по загромождённой местности, преодолевать препятствия, быстро переориентироваться или работать как на суше, так и на воде».
Щелчковые движения: как это работает
Когда гибкий стержень изгибается, а его концы поворачиваются, он может в конечном итоге достичь точки, где меняет форму, чтобы высвободить накопленное напряжение, сказали робототехники. Однако это изменение не всегда происходит одинаково. Некоторые комбинации изгиба и скручивания заставляют стержень менять форму постепенно, в то время как другие комбинации заставляют его быстро переходить из одной формы в другую с потенциалом обеспечить сильный толчок.
Команда использовала компьютерное моделирование и эксперименты с роботизированной рукой, чтобы многократно деформировать стержни и найти оптимальную форму. В этом случае они остановились на спирали, похожей на coiled spring, чтобы дать стержню максимальное высвобождение энергии, сообщила команда.
С идеальным механизмом движения команда затем спроектировала и построила реальных роботов, которые использовали щёлкающие стержни для прыжков. Они соединили эти стержни с вращающимся двигателем, при этом изогнутые стержни скручивались, пока не производили щёлкающее движение. Затем двигатель раскручивал скручивание и снова искривлял стержень.
«Поскольку правила проектирования зависят от формы стержня и того, как перемещаются его концы, они работают на разных размерах и масштабах», — сказал в заявлении Халид Джавед, доцент Школы инженерии UCLA и соавтор исследования. «Это открывает многообещающий путь к миниатюрным роботам размером всего в несколько миллиметров, которые превращают небольшие движения двигателя в мощные всплески движения», — сказал Джавед, чья лаборатория работала над моделированием и экспериментами с роботизированной рукой.
Прототип: робот-лягушка
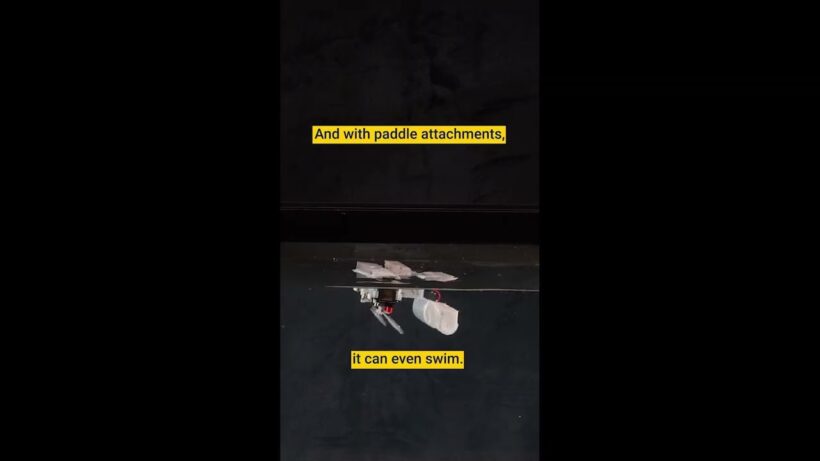
Окончательная форма прототипа представляла собой лягушкоподобного робота с парой щёлкающих стержней в задней части основного корпуса. Тесты включали прыжки по широкому диапазону поверхностей, включая твёрдые материалы, такие как дерево и стекло, а также более сложные мягкие и скользкие поверхности, использующие материалы, такие как кожа. Учёные также тестировали робота на открытом воздухе на песке и траве, отмечая, что он мог даже подниматься и спускаться по ступеням и, с paddle attachments, плавать.
Используя только один из щёлкающих стержней, команда позволила роботу поворачиваться и с помощью пульта дистанционного управления проходить небольшую полосу препятствий.
Почему это важно?
Роботы становятся всё меньше и легче, но их двигатели остаются относительно крупными и энергоёмкими. Это ограничивает возможности миниатюрных роботов, особенно тех, которым нужно преодолевать сложную местность или перемещаться в воде.
Подход, предложенный командой, решает эту проблему, используя механику самого материала для накопления и высвобождения энергии. Вместо того чтобы полагаться на мощный двигатель, робот использует эластичные стержни, которые накапливают энергию при деформации и высвобождают её при «щелчке». Это позволяет создавать мощные движения при минимальных затратах энергии.
Такие роботы могут найти применение в поисково-спасательных операциях, исследовании труднодоступных мест, мониторинге окружающей среды и даже в медицине. Например, миниатюрные роботы-лягушки могут использоваться для доставки лекарств внутри организма или для исследования труднодоступных участков после стихийных бедствий.
Команда планирует продолжить работу над миниатюризацией роботов и улучшением их возможностей. Они надеются, что их подход позволит создавать роботов размером всего в несколько миллиметров, которые смогут перемещаться в самых сложных условиях.
«Мы только начинаем понимать, как использовать нестабильность для создания эффективных движений», — сказал Джавед. «Но потенциал огромен».
Источники: Science Advances, Мичиганский университет, UCLA, заявления Сяонаня Хуана и Халида Джаведа.